


آنچه خواهید خواند
- کنترل کیفیت تصویری با ASUS Ascent GX10 چگونه اجرا میشود؟
- خلاصه معماری از دوربین تا تصمیم
- چرا ظاهر یک دموی خوب برای کارخانه کافی نیست؟
- مرحله اول؛ عیب را به زبان قابل اندازهگیری تعریف کنید
- مرحله دوم؛ دوربین، لنز و نور را قبل از مدل حل کنید
- مرحله سوم؛ Trigger و شناسه قطعه را قابل اعتماد کنید
- مرحله چهارم؛ Dataset واقعی و بدون نشت بسازید
- Classification، Detection، Segmentation یا Anomaly Detection؟
- GX10 در آموزش مدل و استنتاج چه تفاوتی ایجاد میکند؟
- ساخت Pipeline ویدئویی با DeepStream یا ابزار مشابه
- Threshold را از روی هزینه خطا انتخاب کنید
- False Negative و False Reject را جدا مدیریت کنید
- اتصال GX10 به PLC، MES و QMS
- امنیت و جداسازی شبکه کارخانه
- پایش Drift؛ چرا مدل موفق هم افت میکند؟
- چند دوربین روی یک GX10 قابل اجراست؟
- Local، Edge و Cloud را چگونه تقسیم کنیم؟
- نقشه پایلوت 30 روزه تشخیص عیب
- چه زمانی هوش مصنوعی راهحل مناسبی نیست؟
- خطاهای رایج در پروژههای بینایی صنعتی
- چکلیست پیش از بهرهبرداری
- پرسشهای متداول
- کلام آخر؛ مدل را به بخشی از فرایند کیفیت تبدیل کنید
کنترل کیفیت تصویری با ASUS Ascent GX10 چگونه اجرا میشود؟
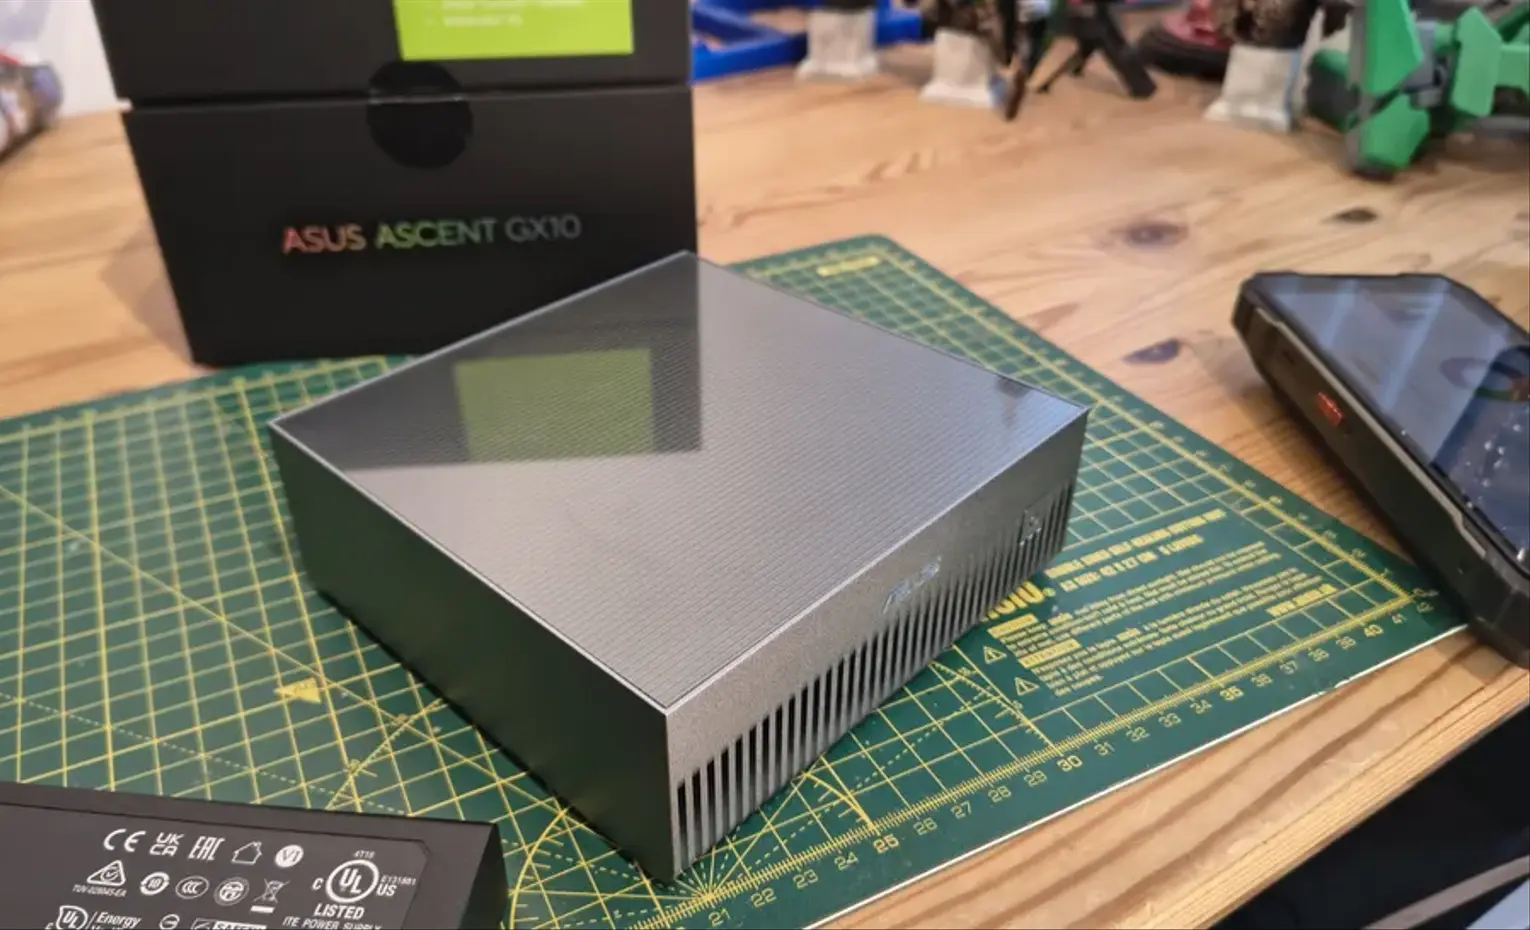
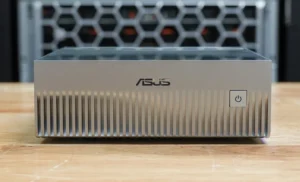
کنترل کیفیت تصویری با ASUS Ascent GX10 زمانی شکل میگیرد که دوربین، نورپردازی، Trigger، Dataset، مدل بینایی، منطق تصمیم و ارتباط با PLC یا MES بهصورت یک سامانه واحد طراحی شوند. GX10 میتواند آموزش تکمیلی، آزمایش و استنتاج مدل را نزدیک خط تولید انجام دهد، اما بهتنهایی دوربین صنعتی، کنترلر ماشین یا سامانه ایمنی نیست.
این سامانه میتواند خراش، شکستگی، قطعه جاافتاده، مونتاژ اشتباه، چاپ نامعتبر، لیبل نادرست یا بستهبندی ناقص را شناسایی کند. مهمترین تصمیم اولیه این است که خطا دقیقاً چه شکلی دارد و هزینه ندیدن آن با هزینه ردکردن محصول سالم چقدر فرق میکند. یک عدد Accuracy بالا بدون پاسخ به این پرسشها ارزش عملی محدودی دارد.
ورک استیشن هوش مصنوعی ایسوس مدل Ascent GX10 با NVIDIA GB10 Grace Blackwell، حافظه یکپارچه 128GB LPDDR5x، شبکه 10GbE و ConnectX-7 عرضه میشود. این ظرفیت برای توسعه و اجرای مدلهای بینایی بزرگتر یا چند جزء نرمافزاری مفید است، ولی تعداد دوربین و نرخ تصویر قابل پشتیبانی فقط با Benchmark همان Pipeline مشخص میشود. برای شناخت تراشه، مقاله پردازنده GB10 Grace Blackwell را ببینید.
خلاصه معماری از دوربین تا تصمیم
| لایه | وظیفه | خروجی | ریسک رایج |
|---|---|---|---|
| صحنه و نور | ثابتکردن ظاهر محصول | تصویر تکرارپذیر | سایه و بازتاب بهجای عیب دیده میشود |
| دوربین و لنز | ثبت جزئیات لازم | فریم دارای وضوح کافی | عیب از حد تفکیک کوچکتر است |
| Trigger و Tracking | تطبیق تصویر با قطعه | شناسه محصول و زمان | نتیجه برای قطعه اشتباه ثبت میشود |
| Preprocessing | Crop، Resize و اصلاح ورودی | Tensor استاندارد | اطلاعات مهم حذف میشود |
| مدل | Classification، Detection یا Segmentation | نوع، محل و Confidence عیب | اعتماد کاذب به مدل عمومی |
| منطق تصمیم | اعمال آستانه و قواعد تولید | قبول، رد یا بازبینی | یک Threshold برای همه محصولات |
| Integration | ثبت در PLC، MES یا QMS | اقدام قابل ردیابی | فرمان تکراری یا بدون تأیید |
| Monitoring | پایش Drift و خطا | هشدار و Dataset تازه | افت کیفیت پس از تغییر خط دیده نمیشود |
در معماری درست، GX10 معمولاً میزبان مدل و سرویس تحلیل است. دوربین صنعتی تصویر را ثبت میکند، PLC شناسه یا Trigger میدهد، مدل نتیجه را برمیگرداند و یک لایه Integration تصمیم را با قواعد تولید ترکیب میکند. توقف اضطراری یا Safety Interlock باید مسیر مستقل و دارای استاندارد خودش را داشته باشد.
چرا ظاهر یک دموی خوب برای کارخانه کافی نیست؟
دمو معمولاً با چند تصویر انتخابشده، نور ثابت و محصولی انجام میشود که عیب آن واضح است. خط واقعی تغییر شیفت، لرزش، گردوغبار، فرسودگی لنز، جابهجایی قطعه، تغییر تأمینکننده و تفاوت Batch دارد. مدلی که در لپتاپ 99 درصد نشان میدهد ممکن است کنار نوار نقاله خطای بیشتری داشته باشد.
تفاوت دیگر هزینه خطاست. در Dataset آزمایشی، هر تصویر یک ردیف است؛ در تولید، False Negative ممکن است کالای معیوب را به مشتری برساند و False Positive میتواند محصول سالم را رد یا خط را متوقف کند. معیار موفقیت باید به هزینه عملیاتی، Yield، دوبارهکاری و شکایت مشتری وصل شود.
هوش مصنوعی فیزیکی همیشه با جهان متغیر روبهروست. مقاله هوش مصنوعی فیزیکی و تقلید حرکت انسان نشان میدهد فاصله میان مدل دیجیتال و عملکرد مطمئن در محیط واقعی چرا مهم است.
همین فاصله را میتوان در آزمایش ربات خانگی Memo در کارهای روزمره نیز دید: موفقیت در چند نمایش انتخابشده با پایداری در محیط متغیر یکسان نیست. در کارخانه، این تفاوت باید با Test Set مستقل و اجرای Shadow Mode اندازهگیری شود.
مرحله اول؛ عیب را به زبان قابل اندازهگیری تعریف کنید
عبارت «کیفیت بد» برای مدل کافی نیست. عیب باید با مثال، اندازه، محل و شدت تعریف شود: خراش بلندتر از دو میلیمتر روی سطح مشخص، نبود پیچ در یکی از چهار نقطه، جابهجایی لیبل بیش از حد مجاز یا اختلاف رنگ خارج از تلرانس. اپراتورها باید درباره مرز قبول و رد توافق داشته باشند.
اگر دو بازرس انسانی روی نمونهها توافق ندارند، مدل نیز برچسب پایدار یاد نمیگیرد. بخشی از پروژه باید به Measurement System Analysis انسانی اختصاص یابد: چند بازرس یک مجموعه یکسان را مستقل برچسب بزنند و اختلافها بررسی شوند. موارد مرزی بهتر است کلاس Review داشته باشند، نه اینکه به زور OK یا Defect شوند.
برای هر کلاس عیب، اثر تجاری و اقدام لازم ثبت شود. یک لکه آرایشی، اتصال کوتاه PCB و نبود قطعه ایمنی وزن برابر ندارند. مدل میتواند چند نوع عیب را تشخیص دهد، ولی منطق تصمیم باید شدت و مقصد محصول را نیز لحاظ کند.
مرحله دوم؛ دوربین، لنز و نور را قبل از مدل حل کنید
اگر عیب در تصویر دیده نمیشود، مدل آن را پیدا نمیکند. اندازه حسگر، رزولوشن، فاصله کاری و میدان دید باید طوری انتخاب شوند که کوچکترین عیب مهم چند Pixel کافی داشته باشد. لنز نامناسب میتواند لبه تصویر را تار یا شکل قطعه را اعوجاج دهد.
نورپردازی متغیر یکی از بزرگترین منابع خطاست. نور محیط کارخانه، پنجره، شیفت شب و سطح براق ظاهر محصول را تغییر میدهند. Ring Light، Backlight، نور خطی، Dome و Polarizer هرکدام برای نوع سطح و عیب متفاوتاند. هدف نور زیبا نیست؛ هدف افزایش Contrast عیب و تکرارپذیری تصویر است.
Exposure، Gain، White Balance و Focus را در صورت امکان ثابت کنید. تنظیم خودکار دوربین ممکن است با ورود محصول تیره، کل تصویر را روشن و توزیع داده را عوض کند. یک تصویر مرجع یا Calibration Target برای کنترل روزانه مفید است.
در خط سریع، Motion Blur میتواند خراش یا چاپ را محو کند. نور قویتر، Shutter کوتاه، Strobe و Trigger دقیق راهحلهای اپتیکیاند؛ افزایش قدرت GX10 تصویر تار را بازسازی نمیکند.
مرحله سوم؛ Trigger و شناسه قطعه را قابل اعتماد کنید
مدل باید بداند هر فریم مربوط به کدام محصول است. Sensor، Encoder یا Signal از PLC میتواند لحظه ثبت را مشخص کند. اگر دوربین Free-running است، باید قواعد انتخاب فریم و حذف تکراری تعریف شوند. ثبت چند نتیجه برای یک قطعه یا نسبتدادن عیب به قطعه بعدی خطای عملیاتی جدی است.
شناسه سریال، Batch، خط، ایستگاه، Recipe، زمان و وضعیت ماشین باید کنار تصویر ثبت شوند. این Metadata برای تحلیل Drift و ریشهیابی ضروری است. شاید افت دقت فقط در یک قالب، تأمینکننده یا شیفت رخ دهد؛ بدون Metadata میانگین کلی علت را پنهان میکند.
Clock دوربین، PLC و GX10 باید همگام باشد. اگر زمانها اختلاف دارند، اتصال رخداد تصویری به توقف، تعمیر یا شکایت دشوار میشود. سیستم باید تأخیر شبکه و Queue را نیز از زمان واقعی Capture جدا ثبت کند.
مرحله چهارم؛ Dataset واقعی و بدون نشت بسازید
Dataset باید از همان خط، دوربین، نور و تنوع محصول ساخته شود. عکس اینترنتی یا تصویر محصول در استودیو جای داده تولید را نمیگیرد. نمونههای سالم معمولاً بسیار بیشتر از نمونههای معیوباند و این عدم توازن باید در Sampling، Loss و ارزیابی مدیریت شود.
Train، Validation و Test را تصادفی از فریمهای پشتسرهم جدا نکنید. فریمهای یک قطعه یا یک Batch بسیار شبیهاند و نشت آنها به Test عددی غیرواقعی میسازد. جداسازی بر اساس روز، Batch، خط یا سریال محصول ارزیابی سختتر و واقعیتری میدهد.
تصاویر مبهم، تکراری و برچسب اشتباه باید شناسایی شوند. Annotation باید نسخه، نام بازرس و دلیل اصلاح داشته باشد. برای عیب نادر میتوان Active Learning به کار برد: مدل موارد نامطمئن را برای برچسبگذاری پیشنهاد میدهد و تیم بهجای دیدن میلیونها تصویر، روی نمونههای ارزشمند تمرکز میکند.
Synthetic Data ممکن است کمبود برخی حالتها را جبران کند، اما نباید Test Set را مصنوعی کند. آزمون نهایی باید از خط واقعی و شرایط ندیده باشد. تصویر مصنوعی اگر انعکاس، بافت و نویز دوربین را بد تقلید کند، مدل الگوی اشتباه یاد میگیرد.
Classification، Detection، Segmentation یا Anomaly Detection؟
| روش | پرسش اصلی | مزیت | محدودیت |
|---|---|---|---|
| Classification | این تصویر سالم است یا معیوب؟ | ساده و سریع | محل عیب را نشان نمیدهد |
| Object Detection | عیب یا قطعه کجاست؟ | Bounding Box و شمارش | برای مرز دقیق عیب محدود است |
| Segmentation | کدام Pixelها معیوباند؟ | اندازه و شکل دقیق | برچسبگذاری پرهزینهتر |
| Anomaly Detection | چه چیزی با حالت سالم فرق دارد؟ | مناسب کمبود نمونه عیب | ممکن است تغییر بیخطر را عیب ببیند |
| VLM | در تصویر چه رخ داده و چرا؟ | توضیح و انعطاف بیشتر | Latency و قطعیت کمتر برای فرمان مستقیم |
انتخاب باید با اقدام بعدی هماهنگ باشد. اگر فقط جداکردن قطعه سالم و معیوب لازم است، Classification شاید کافی باشد. اگر تعمیرکار باید محل خراش را ببیند، Detection یا Segmentation ارزش دارد. برای کنترل تعداد پیچ، Detection یا Keypoint منطقیتر است.
VLM میتواند برای توضیح، دستهبندی اولیه و کمک به بازرس مفید باشد، اما خروجی زبانی آزاد نباید مستقیماً فرمان قطعی PLC باشد. مدل تخصصی کوچک و سریع برای Gate تولید، و VLM برای تحلیل مورد یا ساخت گزارش، معماری کمریسکتری است.
برای درک بهتر مسیر پژوهش مدلهای ادراکی و محدودیت تبدیل پژوهش به محصول، مرور پیشرفتهای Meta FAIR در هوش مصنوعی مفید است. در کنترل کیفیت، هر قابلیت پژوهشی باید دوباره با داده خط و معیار عملیاتی اعتبارسنجی شود.
GX10 در آموزش مدل و استنتاج چه تفاوتی ایجاد میکند؟
حافظه یکپارچه 128GB امکان آزمایش مدلهای بزرگتر، Batch متفاوت و ابزارهای چندمدلی را افزایش میدهد. تیم میتواند Notebook، Pipeline آمادهسازی، مدل Teacher و مدل استنتاج را در یک محیط توسعه اجرا کند. بااینحال آموزش کامل Foundation Model کار یک ورک استیشن رومیزی نیست؛ Fine-tuning، Linear Probe، Distillation یا آموزش مدل کوچکتر واقعبینانهترند.
در Production، مدل بزرگ همیشه بهتر نیست. یک Student Model کوچک پس از Distillation ممکن است Latency پایینتر و Throughput بالاتری داشته باشد و دقت لازم را حفظ کند. GX10 میتواند نقش ایستگاه توسعه و میزبان استنتاج را داشته باشد، ولی مدل نهایی باید با SLA خط انتخاب شود.
عدد TOPS یا برچسب AI بهتنهایی ظرفیت عملی را ثابت نمیکند. مقاله فریب بازاریابی هوش مصنوعی در پردازندهها یادآوری میکند که ادعای سختافزاری باید به Workflow واقعی وصل شود؛ اینجا معیار، Latency انتهابهانتها و نرخ قطعه در شرایط خط است.
معماری ARM64 و Containerهای پلتفرم باید قبل از خرید نرمافزار بررسی شوند. مستندات جدید DeepStream برای DGX Spark مسیر SBSA/AArch64 دارد، اما Plugin، Camera SDK یا کتابخانه اختصاصی فروشنده ممکن است فقط x86_64 باشد. سازگاری کل زنجیره مهم است، نه صرفاً اجرای PyTorch.
مقاله چالشهای هوش مصنوعی محلی روی دستگاه یادآوری میکند که سختافزار بهتنهایی تجربه کامل نمیسازد و نرمافزار و محدودیت اجرا تعیینکنندهاند.
ساخت Pipeline ویدئویی با DeepStream یا ابزار مشابه
Pipeline معمولاً دریافت Stream، Decode، Batch، Preprocess، Inference، Tracking، Overlay و ارسال Metadata را انجام میدهد. DeepStream برای ساخت چنین جریانهایی طراحی شده و میتواند مدلهای بهینهشده را در مسیر ویدئو اجرا کند. بااینحال استفاده از آن الزام نیست؛ GStreamer، OpenCV یا سرویس سفارشی نیز ممکن است برای یک دوربین ساده کافی باشند.
Decode و انتقال Frame میتوانند گلوگاه باشند. اگر هر فریم میان CPU و GPU چند بار Copy شود، بخشی از توان از دست میرود. رزولوشن و FPS باید بر اساس کوچکترین عیب لازم انتخاب شوند؛ پردازش 4K با 60fps برای عیبی که با 1080p و 10fps دیده میشود اتلاف منابع است.
برای چند دوربین، Batch میتواند Throughput را بالا ببرد اما Latency هر دوربین را افزایش دهد. Queue هر Stream باید محدود باشد؛ در خط زنده، پردازش فریم قدیمی پس از عبور قطعه ارزش ندارد. سیاست Drop Frame، اولویت و Backpressure باید روشن باشد.
Threshold را از روی هزینه خطا انتخاب کنید
Confidence مدل احتمال واقعی و تضمین کیفیت نیست. Threshold باید روی Validation واقعی تنظیم و سپس در Test مستقل ارزیابی شود. برای عیب ایمنی ممکن است Recall بالا اولویت داشته باشد، حتی اگر بازبینی انسانی بیشتری لازم شود. برای عیب آرایشی کمهزینه، False Reject زیاد میتواند ضایعات را بالا ببرد.
Confusion Matrix برای هر کلاس عیب نشان دهید. Accuracy کلی وقتی 99.5 درصد محصولات سالماند میتواند گمراهکننده باشد؛ مدلی که همیشه OK میگوید Accuracy بالا و ارزش صفر دارد. Precision، Recall، F1، PR Curve و نرخ خطا به ازای یک میلیون قطعه تصویر دقیقتری میدهند.
سه ناحیه تصمیم مفید است: Confidence بالا برای Reject، ناحیه میانی برای Review و Confidence پایین برای Accept، البته جهت Threshold به تعریف کلاس بستگی دارد. این طراحی موارد مرزی را به انسان میسپارد و Dataset تازه میسازد.
False Negative و False Reject را جدا مدیریت کنید
False Negative یعنی عیب وجود دارد ولی سیستم آن را ندیده است. هزینه میتواند شکایت، برگشت، آسیب یا ریسک ایمنی باشد. False Reject یا False Positive یعنی محصول سالم معیوب اعلام میشود و هزینه دوبارهکاری، توقف یا دورریز ایجاد میکند. هدف کمکردن همزمان هر دو است، اما نقطه تعادل به فرایند وابسته است.
برای عیب بحرانی، ممکن است سیستم AI فقط یکی از چند کنترل باشد. Sensor فیزیکی، تست الکتریکی و بازرسی نمونهای میتوانند مستقل باقی بمانند. حذف همه کنترلهای سنتی بلافاصله پس از پایلوت ریسک بالایی دارد.
هر مورد اعتراض اپراتور باید ذخیره شود: تصویر، Prediction، نسخه مدل، Threshold، تصمیم انسان و نتیجه نهایی. این داده برای تحلیل Error Slice و بازآموزی بعدی ضروری است.
اتصال GX10 به PLC، MES و QMS
مدل نباید مستقیم و بدون لایه کنترل به PLC فرمان دهد. یک سرویس تصمیم باید Timeout، Duplicate، Recipe، وضعیت ماشین و مجوز اقدام را بررسی کند. پیامها شناسه یکتا داشته باشند تا Retry باعث رد دوباره همان قطعه نشود.
برای هر Prediction، تصویر یا Hash، زمان، سریال، نسخه مدل، Confidence، Threshold و اقدام ثبت شود. MES میتواند نتیجه را به سفارش و Batch وصل کند و QMS نمونههای معیوب و اقدام اصلاحی را دنبال کند. API یا Message Broker باید قرارداد نسخهدار داشته باشد.
اگر GX10 یا شبکه در دسترس نبود، حالت Fail-safe تعریف شود: ادامه با بازرسی انسانی، توقف کنترلشده یا عبور به ایستگاه Review. انتخاب به ریسک محصول بستگی دارد. سامانه نباید در قطعی بهطور مبهم همه چیز را OK فرض کند.
عاملهای هوشمند میتوانند گزارش یا تیکت بسازند، اما اقدام چندمرحلهای باید تحت تأیید بماند. مقاله ابزارهای ساخت Agent هوش مصنوعی تفاوت مدل با گردش کار و ابزار را توضیح میدهد.
امنیت و جداسازی شبکه کارخانه
دوربین، PLC و MES بخشی از شبکه عملیاتیاند. اتصال GX10 نباید مسیر کنترلنشدهای از شبکه اداری یا اینترنت به OT باز کند. VLAN، Firewall، Allowlist، TLS و حساب سرویس جدا لازماند. بهروزرسانی مدل و Container نیز باید از مسیر کنترلشده انجام شود.
تصاویر تولید میتوانند طراحی محصول، ظرفیت خط یا اطلاعات محرمانه را نشان دهند. سیاست نگهداری، دسترسی، Backup و حذف باید مشخص باشد. اجرای محلی خروج داده را کاهش میدهد، ولی حساب مشترک و Storage بدون کنترل همچنان ریسکاند.
برای نمونهای از ارزش پردازش نزدیک داده، مقاله هاب هوشمند Anker MindBase و پردازش محلی منطق Edge را در مقیاسی مصرفیتر نشان میدهد. کارخانه همان اصل را با الزامات امنیت و دسترسپذیری سختتر اجرا میکند.
پایش Drift؛ چرا مدل موفق هم افت میکند؟
تعویض دوربین، تمیزشدن لنز، نور جدید، تغییر بستهبندی، تأمینکننده دیگر یا فرسودگی ابزار توزیع تصویر را عوض میکند. Data Drift الزاماً افت کیفیت نیست، ولی هشدار بررسی است. Concept Drift زمانی رخ میدهد که تعریف عیب یا رابطه تصویر و کیفیت تغییر کند.
داشبورد باید توزیع Confidence، نرخ Reject، نرخ Review، خطا بر اساس Recipe و نمونه تصویر را نشان دهد. افزایش ناگهانی Reject شاید خرابی نور باشد، نه افت واقعی تولید. کنترل مرجع روزانه میتواند جابهجایی دوربین یا Exposure را زود آشکار کند.
نمونههای Production دورهای توسط انسان بازبینی شوند، حتی وقتی مدل مطمئن است. اگر فقط موارد ردشده بررسی شوند، خطاهای از دسترفته دیده نمیشوند. Sampling تصادفی از خروجی OK برای سنجش False Negative ضروری است.
چند دوربین روی یک GX10 قابل اجراست؟
عدد ثابت وجود ندارد. رزولوشن، FPS، Codec، تعداد Model، Batch، Precision، Tracking و Latency هدف ظرفیت را تعیین میکنند. یک دوربین 12MP برای تشخیص خراش ریز با چهار دوربین 1080p برای کنترل وجود قطعه یک بار پردازشی نیست.
- Baseline تکStream: Decode، Preprocess، Inference و Latency انتهابهانتها را جدا ثبت کنید.
- بار پلکانی: دوربین یا Stream شبیهسازیشده را مرحلهای افزایش دهید.
- صدک 95: فقط FPS میانگین را نبینید؛ دیرترین پاسخها ممکن است قطعه را از ایستگاه عبور دهند.
- آزمون طولانی: چند شیفت اجرا کنید تا Memory Leak، گرما و رشد Queue آشکار شوند.
- ظرفیت امن: حاشیه برای Burst، بازآموزی و خرابی یک Stream نگه دارید.
گاهی معماری بهتر آن است که دوربین یا Edge Device فریم را Crop و فیلتر کند و فقط ROI یا رخداد را به GX10 بفرستد. این کار شبکه و Decode را سبک میکند. در بار بزرگ، چند Node یا سرور صنعتی ممکن است لازم باشد.
Local، Edge و Cloud را چگونه تقسیم کنیم؟
| محل | وظیفه مناسب | مزیت | محدودیت |
|---|---|---|---|
| کنار دوربین | Trigger، Crop و کنترل سریع | Latency کم و کاهش ترافیک | توان محدود و نگهداری چند Endpoint |
| GX10 داخل کارخانه | Inference، Fine-tuning سبک و داشبورد | کنترل داده و ظرفیت بیشتر | سقف یک Node و نیاز به مدیریت |
| Cloud یا دیتاسنتر | آموزش سنگین و تجمیع چند سایت | مقیاس و منابع بیشتر | انتقال داده، هزینه و وابستگی شبکه |
معماری Hybrid اغلب منطقی است: تصمیم سریع نزدیک خط، توسعه و استنتاج اصلی روی GX10 و آموزش بسیار سنگین در زیرساخت بزرگتر. دادهای که خارج میشود باید پاکسازی و تحت Policy باشد. نیاز به Cloud از ارزش GX10 کم نمیکند؛ نقش هر لایه را روشن میکند.
برای مقایسه مقیاس رومیزی با زیرساخت عظیم، گزارش دیتاسنتر هوش مصنوعی متا نشان میدهد آموزش و سرویس عمومی مسئلهای متفاوت از یک ایستگاه محلی است.
نقشه پایلوت 30 روزه تشخیص عیب
هفته اول؛ تعریف و تصویر: یک عیب، یک محصول و یک ایستگاه انتخاب کنید. معیار قبول، هزینه خطا، دوربین و نور ثابت شوند. حداقل چند روز تنوع واقعی جمعآوری شود.
هفته دوم؛ Dataset و Baseline: برچسبگذاری دو نفره، جداسازی بر اساس Batch و Baseline ساده انجام شود. قبل از مدل پیچیده، Rule یا Classical Vision را نیز امتحان کنید؛ شاید مسئله با اندازهگیری ساده حل شود.
هفته سوم؛ مدل و Shadow Mode: مدل روی GX10 اجرا شود، ولی هنوز فرمان خط ندهد. Prediction کنار تصمیم بازرس ثبت و خطاها بر اساس کلاس و شرایط تحلیل شوند.
هفته چهارم؛ Integration کنترلشده: موارد Confidence بالا به Reject یا ایستگاه Review هدایت شوند، Fail-safe و Rollback تست شوند و ظرفیت در طول یک شیفت سنجیده شود.
پایلوت موفق باید اثر عملی نشان دهد: پوشش بازرسی، زمان Cycle، نرخ Escape، False Reject و هزینه هر قطعه. فقط نمایش Bounding Box رنگی کافی نیست.
چه زمانی هوش مصنوعی راهحل مناسبی نیست؟
اگر عیب با Sensor، Gauge یا Barcode Reader ساده و قطعی تشخیص داده میشود، مدل AI ممکن است پیچیدگی غیرضروری باشد. اگر تصویر کافی از عیب ندارید، تعریف کیفیت مبهم است یا نور قابل کنترل نیست، ابتدا مسئله داده و اپتیک را حل کنید.
اگر تصمیم ایمنی به گواهی، مدار سختافزاری یا Safety PLC نیاز دارد، مدل بینایی نباید جای آن را بگیرد. همچنین اگر یک دستگاه باید دهها دوربین با SLA سخت را بدون Failover پوشش دهد، معماری از ابتدا نیاز به چند Node دارد.
بازدید کارخانه انکر در شنژن تصویر ملموستری از تنوع ایستگاههای تولید و کنترل کیفیت ارائه میکند؛ هر ایستگاه مسئله، نور و معیار خودش را دارد.
خطاهای رایج در پروژههای بینایی صنعتی
- شروع از مدل: پیش از تعریف عیب، دوربین و هزینه خطا.
- Dataset اینترنتی: بهجای تصویر همان خط و همان اپتیک.
- نشت Test: فریمهای یک قطعه در Train و Test پخش میشوند.
- Accuracy فریبنده: کلاس سالم زیاد، ضعف عیب نادر را پنهان میکند.
- Threshold یکسان: برای همه Recipeها و همه شدتهای عیب.
- فرمان مستقیم مدل: بدون منطق تصمیم، Idempotency و Fail-safe.
- نادیدهگرفتن Drift: تغییر نور و محصول بهعنوان خرابی مدل دیده نمیشود.
- ظرفیت روی کاغذ: تعداد دوربین از PFLOP حدس زده میشود.
چکلیست پیش از بهرهبرداری
- عیب، محل، اندازه و شدت قابل قبول تعریف شده است.
- بازرسان روی برچسب نمونههای مرزی توافق قابل اندازهگیری دارند.
- دوربین، لنز، نور، Focus و Trigger در خط واقعی ثابت شدهاند.
- Train و Test بر اساس قطعه یا Batch جدا هستند.
- Precision، Recall و خطای هر کلاس گزارش میشوند.
- مسیر Review برای Confidence میانی وجود دارد.
- فرمان PLC از سرویس تصمیم نسخهدار و Fail-safe عبور میکند.
- تصویر و Prediction با نسخه مدل و سریال قابل ردیابیاند.
- Drift، Reject Rate و نمونههای OK دورهای پایش میشوند.
- ظرفیت در چند شیفت و با همه اجزای Pipeline تست شده است.
پرسشهای متداول
آیا ASUS Ascent GX10 مستقیماً دوربین صنعتی را کنترل میکند؟
به Camera SDK، Driver و لایه Integration نیاز است. دوربین و Trigger میتوانند از طریق شبکه، Frame Grabber یا سیستم واسط متصل شوند و سازگاری ARM64 باید بررسی شود.
برای تشخیص عیب به چند تصویر نیاز داریم؟
عدد ثابتی وجود ندارد. پیچیدگی عیب، تنوع محصول و روش مدل مهماند. کیفیت و تنوع نمونه از تعداد خام مهمتر است و Test باید مستقل بماند.
آیا VLM جای مدل تشخیص عیب تخصصی را میگیرد؟
معمولاً برای فرمان سریع خط، مدل کوچک تخصصی قابل پیشبینیتر است. VLM میتواند در توضیح، برچسبگذاری و تحلیل موارد پیچیده نقش مکمل داشته باشد.
آیا GX10 میتواند چند دوربین 4K را همزمان پردازش کند؟
ممکن است، اما تعداد دقیق به FPS، Codec، Crop، مدل، Batch و Latency هدف وابسته است. Load Test انتهابهانتها تنها پاسخ معتبر است.
آیا مدل میتواند خط تولید را خودکار متوقف کند؟
فرمان باید از منطق کنترل و قواعد ایمنی عبور کند. مدل آزمایشی جای Safety PLC یا مدار ایمنی دارای استاندارد را نمیگیرد.
بهترین معیار برای پروژه چیست؟
Recall عیب بحرانی، False Reject، نرخ Escape، Latency، Cycle Time و هزینه به ازای قطعه باید کنار هم دیده شوند. Accuracy کلی بهتنهایی کافی نیست.
کلام آخر؛ مدل را به بخشی از فرایند کیفیت تبدیل کنید
کنترل کیفیت تصویری با ASUS Ascent GX10 پروژه نصب یک مدل آماده نیست. تصویر تکرارپذیر، تعریف روشن عیب، Dataset بدون نشت، انتخاب درست Classification یا Detection، Threshold مبتنی بر هزینه و اتصال امن به PLC و MES پایههای نتیجهاند. GX10 ظرفیت پردازشی و محیط توسعه مناسبی فراهم میکند، اما ارزش آن از طراحی کل سامانه میاید.
شروع درست یک عیب، یک ایستگاه و Shadow Mode است. پس از اثبات Precision، Recall، Latency و Fail-safe میتوان دامنه را به محصولات یا دوربینهای بیشتر گسترش داد. این رویکرد، ریسک توقف و ضایعات را کنترل میکند و دستگاه را به ابزار واقعی بهبود کیفیت تبدیل میسازد.
پاسخگوی سوالات شما هستیم
دیدگاهی وجود ندارد!